ก่อนจะเริ่ม
ใช้การตรวจสอบวัตถุเมื่อ LaiCai ต้องค้นหาที่ที่วัตถุอยู่บนหน้าจอ การจําแนกประเภทภาพ จะตอบเฉพาะแฟ้มที่บรรจุอยู่ในภาพทั้งหมด และไม่มีการคืนค่าเป็นกล่องผูกพัน
มัคคุเทศก์นี้พาคุณจากหน้าจอดิบ ไปยังรุ่นไลไซที่เข้ากันได้ ONNX มันใช้ข้อมูลเกมขนาดเล็กจริง เป็นตัวอย่างการทํางาน แต่กระบวนการเดียวกันนี้ใช้ได้กับโปรแกรมควบคุม, ผลิตภัณฑ์, ไอคอน, เครื่องมือ, และเป้าหมายอื่น ๆ ที่มองเห็นได้
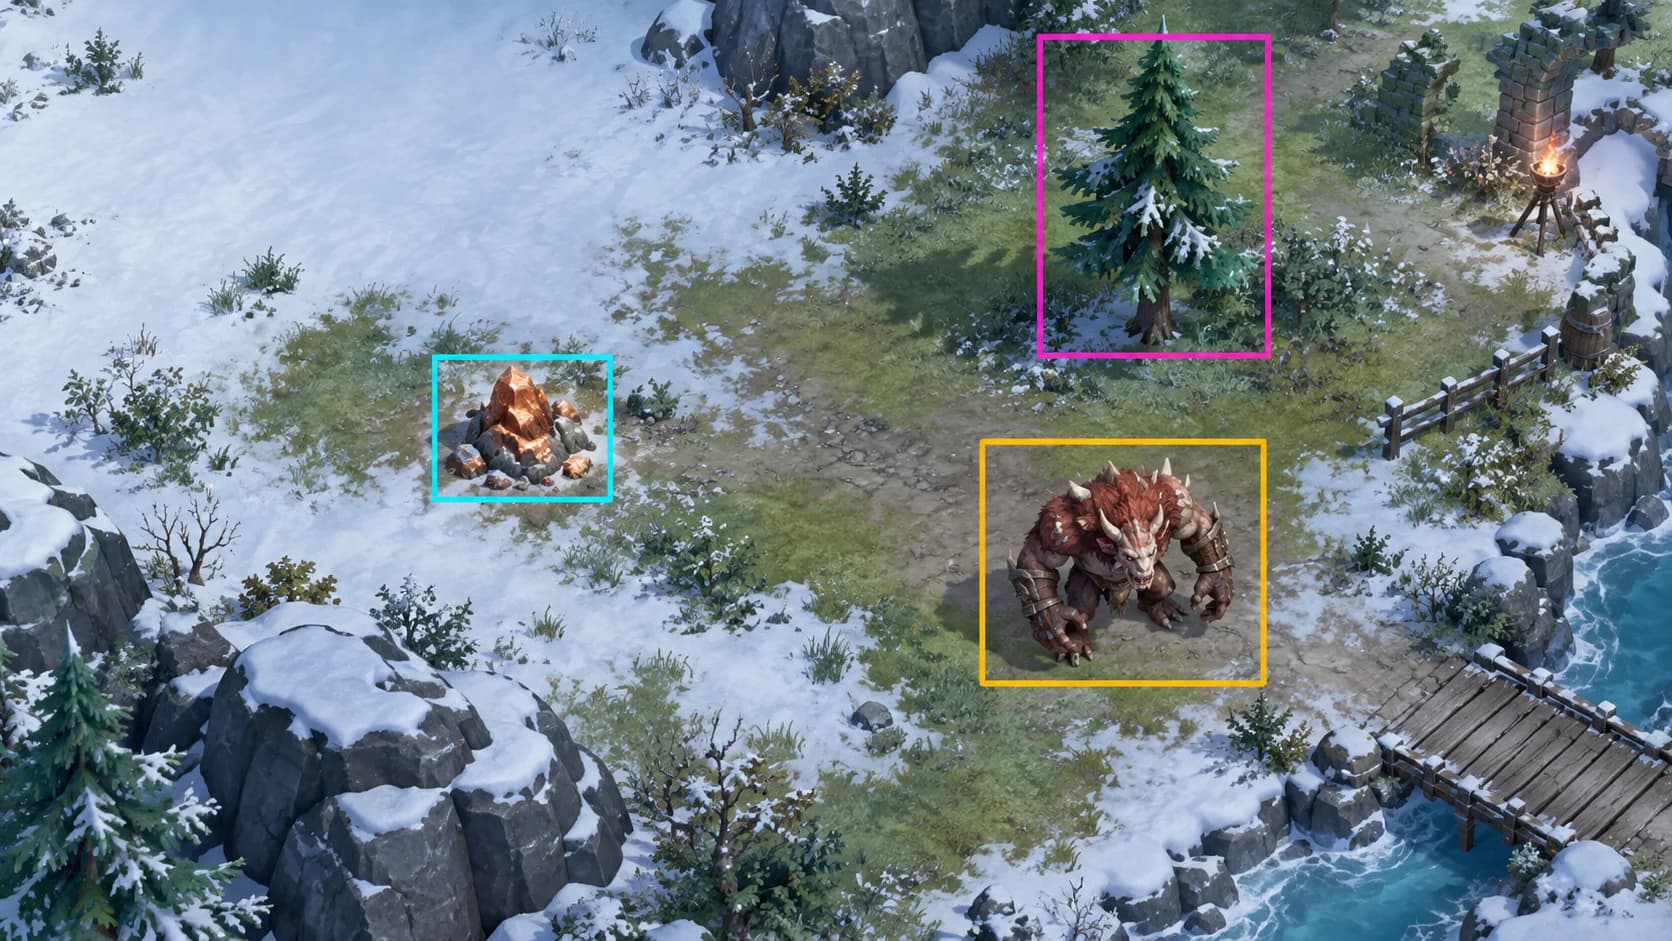
ใช้การตรวจสอบวัตถุเมื่อ LaiCai ต้องค้นหาที่ที่วัตถุอยู่บนหน้าจอ การจําแนกประเภทภาพ จะตอบเฉพาะแฟ้มที่บรรจุอยู่ในภาพทั้งหมด และไม่มีการคืนค่าเป็นกล่องผูกพัน
โดยปกติแล้วจะใช่ เมื่อมันปรากฏในเกมหรือแอพเดียวกัน ใช้ขนาดหน้าจอเดียวกัน และจําเป็นต้องตรวจจับได้ในฟลอฟท์เดียวกัน การ แยก รุ่น เฉพาะ เมื่อ ไม่ เกี่ยว ข้อง กับ ฉาก เท่า นั้น รายการ ใน ชั้น จึง จะ มี ขนาด ใหญ่ มาก หรือ มี กลุ่ม หนึ่ง ต้องการ เป้า หมาย ที่ ต่าง ออก ไป.
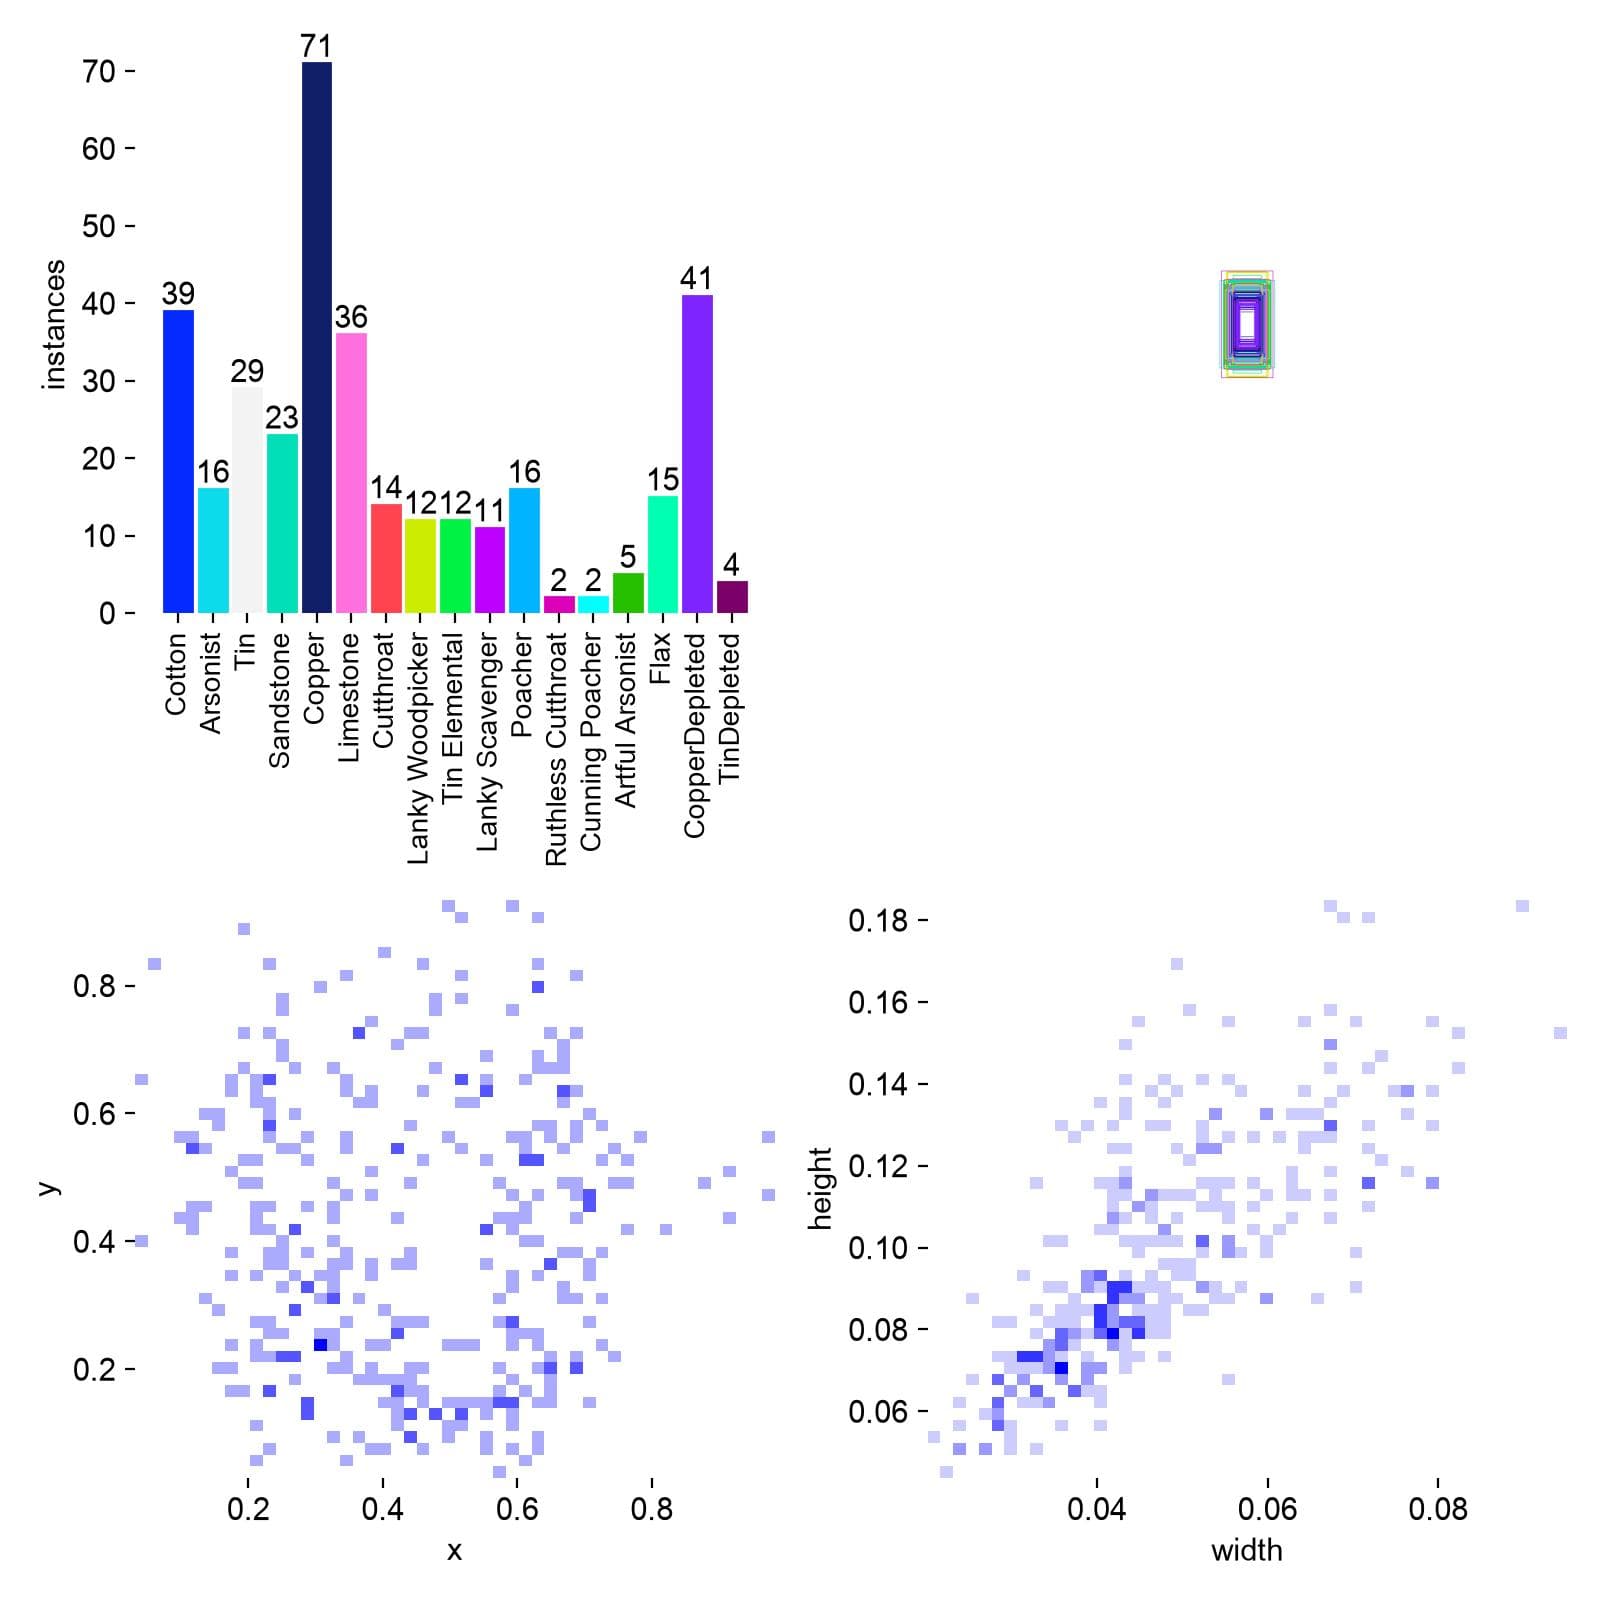
สะสมกรอบจากอุปกรณ์ที่แน่นอน ความละเอียด ซูมระดับ และคุณภาพภาพ ที่ไลไซจะเห็น ความ หลาก หลาย มี ความ สําคัญ ยิ่ง กว่า การ เก็บ ภาพ วี ดิ ทัศน์ ไว้ ตาม ลําดับ ซึ่ง แทบ จะ เหมือน กัน.
ห้องเรียนควรเป็นตัวแทนการตัดสินใจทางสายตา อย่างหนึ่งที่ฟลอฟท์ต้องทํา รักษา ชื่อ ให้ สั้น, ไม่ เหมือน ใคร, และ มั่นคง เนื่อง จาก มี การ ใช้ ลําดับ เดียว กัน ในYOLOป้าย, ข้อมูล.yml, ปรับแต่ง.json, และวิสัยทัศน์. สืบค้นผู้คัดเลือกคลาส (vision.detect · config.json · data.yaml)
หากทรัพยากรที่สะสมยังคงคล้ายกับทรัพยากรที่มี ให้ระบุทั้งรัฐ ตัวอย่างเช่นคอปเปอร์และคอปเปอร์ที่เสื่อมโทรม อย่า คาด หมาย ว่า จะ ได้ รับ ความ มั่น ใจ เพียง อย่าง เดียว เพื่อ แยก สอง รัฐ จริง ๆ ออก จาก กัน.
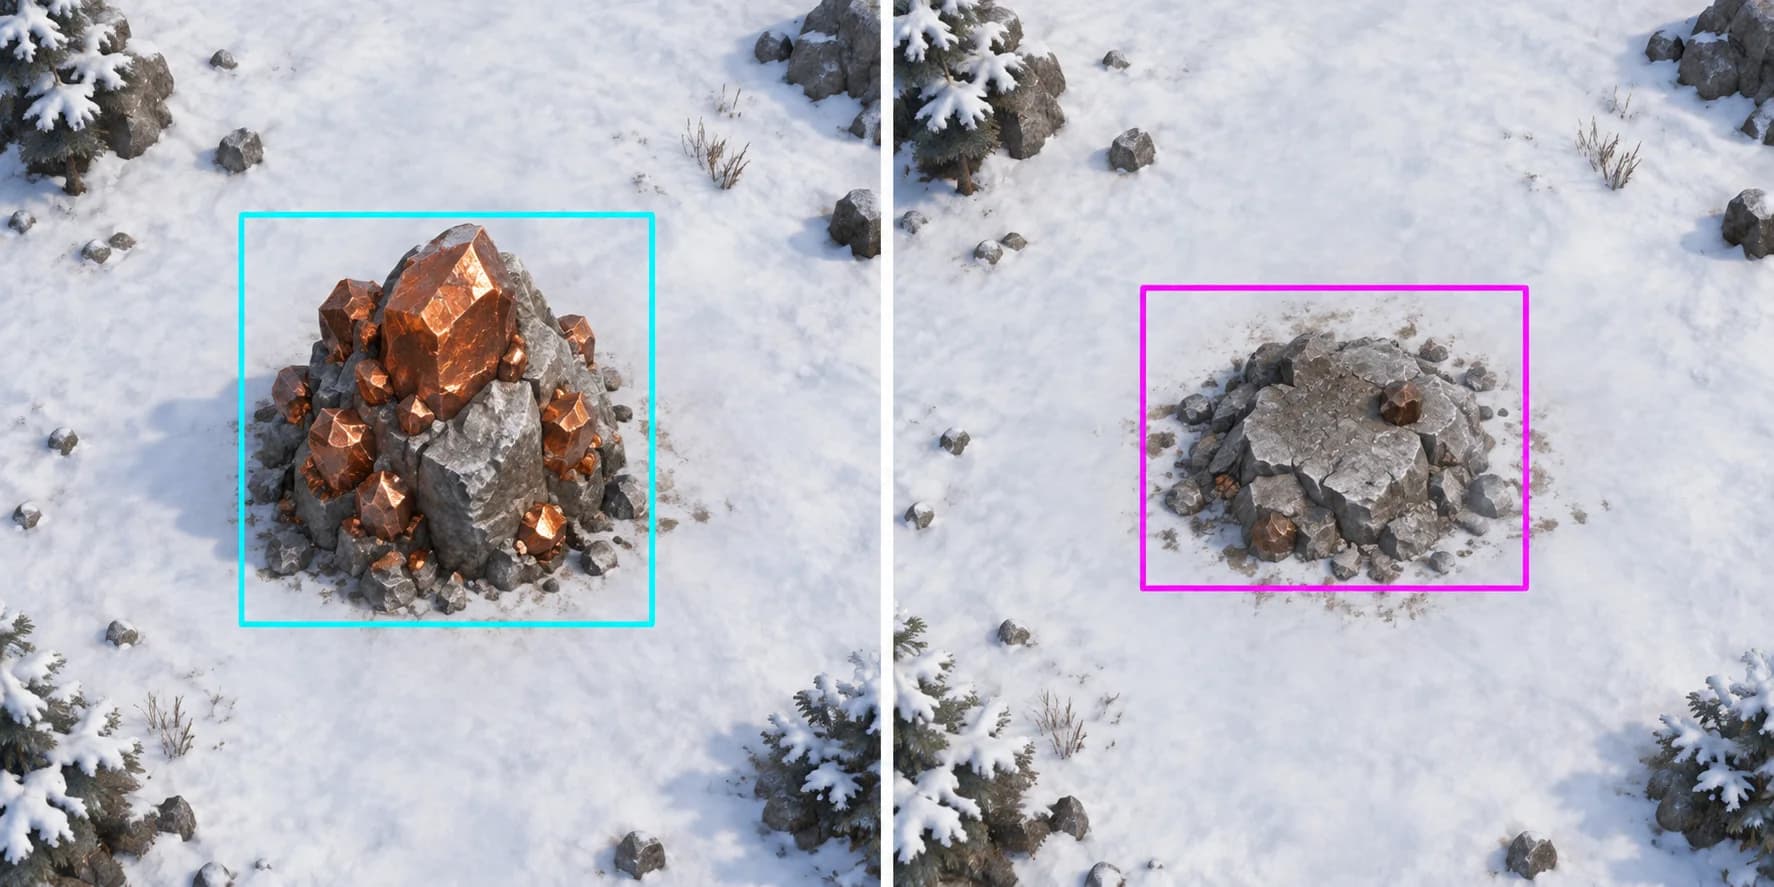
Makesens.ai เป็นเครื่องมือระบุชื่อเว็บเบราว์เซอร์อิสระ สําหรับรุ่นไลไซ ให้เลือกตรวจสอบวัตถุ ใช้กล่องสี่เหลี่ยม และส่งออกYOLOหมายเหตุประกอบ (MakeSense.ai · Object Detection)
เปิด Makesens.ai และอัปโหลดภาพต้นฉบับ เก็บโฟลเดอร์เดิมของคุณ; ป้ายที่ส่งออก ZIP ไม่ได้แทนที่ (MakeSense.ai)
เลือกการตรวจจับวัตถุ ไม่ใช่การปรับค่าภาพ (Object Detection · Image Recognition)
สร้างรายการคลาสสุดท้ายตามลําดับคงที่ แล้ววาดสี่เหลี่ยมรอบเป้าหมายทุก
ทบทวนภาพว่าง ๆ, วัตถุที่พลาดไป, คลาสผิด และกล่องหลวมก่อนส่งออก
ส่งออกหมายเหตุประกอบเป็นแพกเกจ ZIP ในYOLOรูปแบบ (Rect annotations)
วาดแต่ละภาพด้วยแฟ้ม .txt ที่มีชื่อเดียวกัน แยกกันด้วยการบันทึกวาระ หรือช่วงเวลา ไม่ใช่โดยการสุ่มกระจายภาพวิดีโอ ข้ามรถไฟและตรวจสอบ
dataset/
├── images/
│   ├── train/
│   └── val/
├── labels/
│   ├── train/
│   └── val/
└── data.yamlpath: /absolute/path/to/dataset
train: images/train
val: images/val
names:
0: Copper
1: CopperDepleted
2: Wood
3: Monsterการแยกทางกันจริง ๆ คือรถไฟ 80% และตรวจความถูกต้อง 20% ชุด ที่ ใช้ การ ได้ ต้อง มี ฉาก เหตุ การณ์ ที่ มอง ไม่ เห็น จริง ๆ.
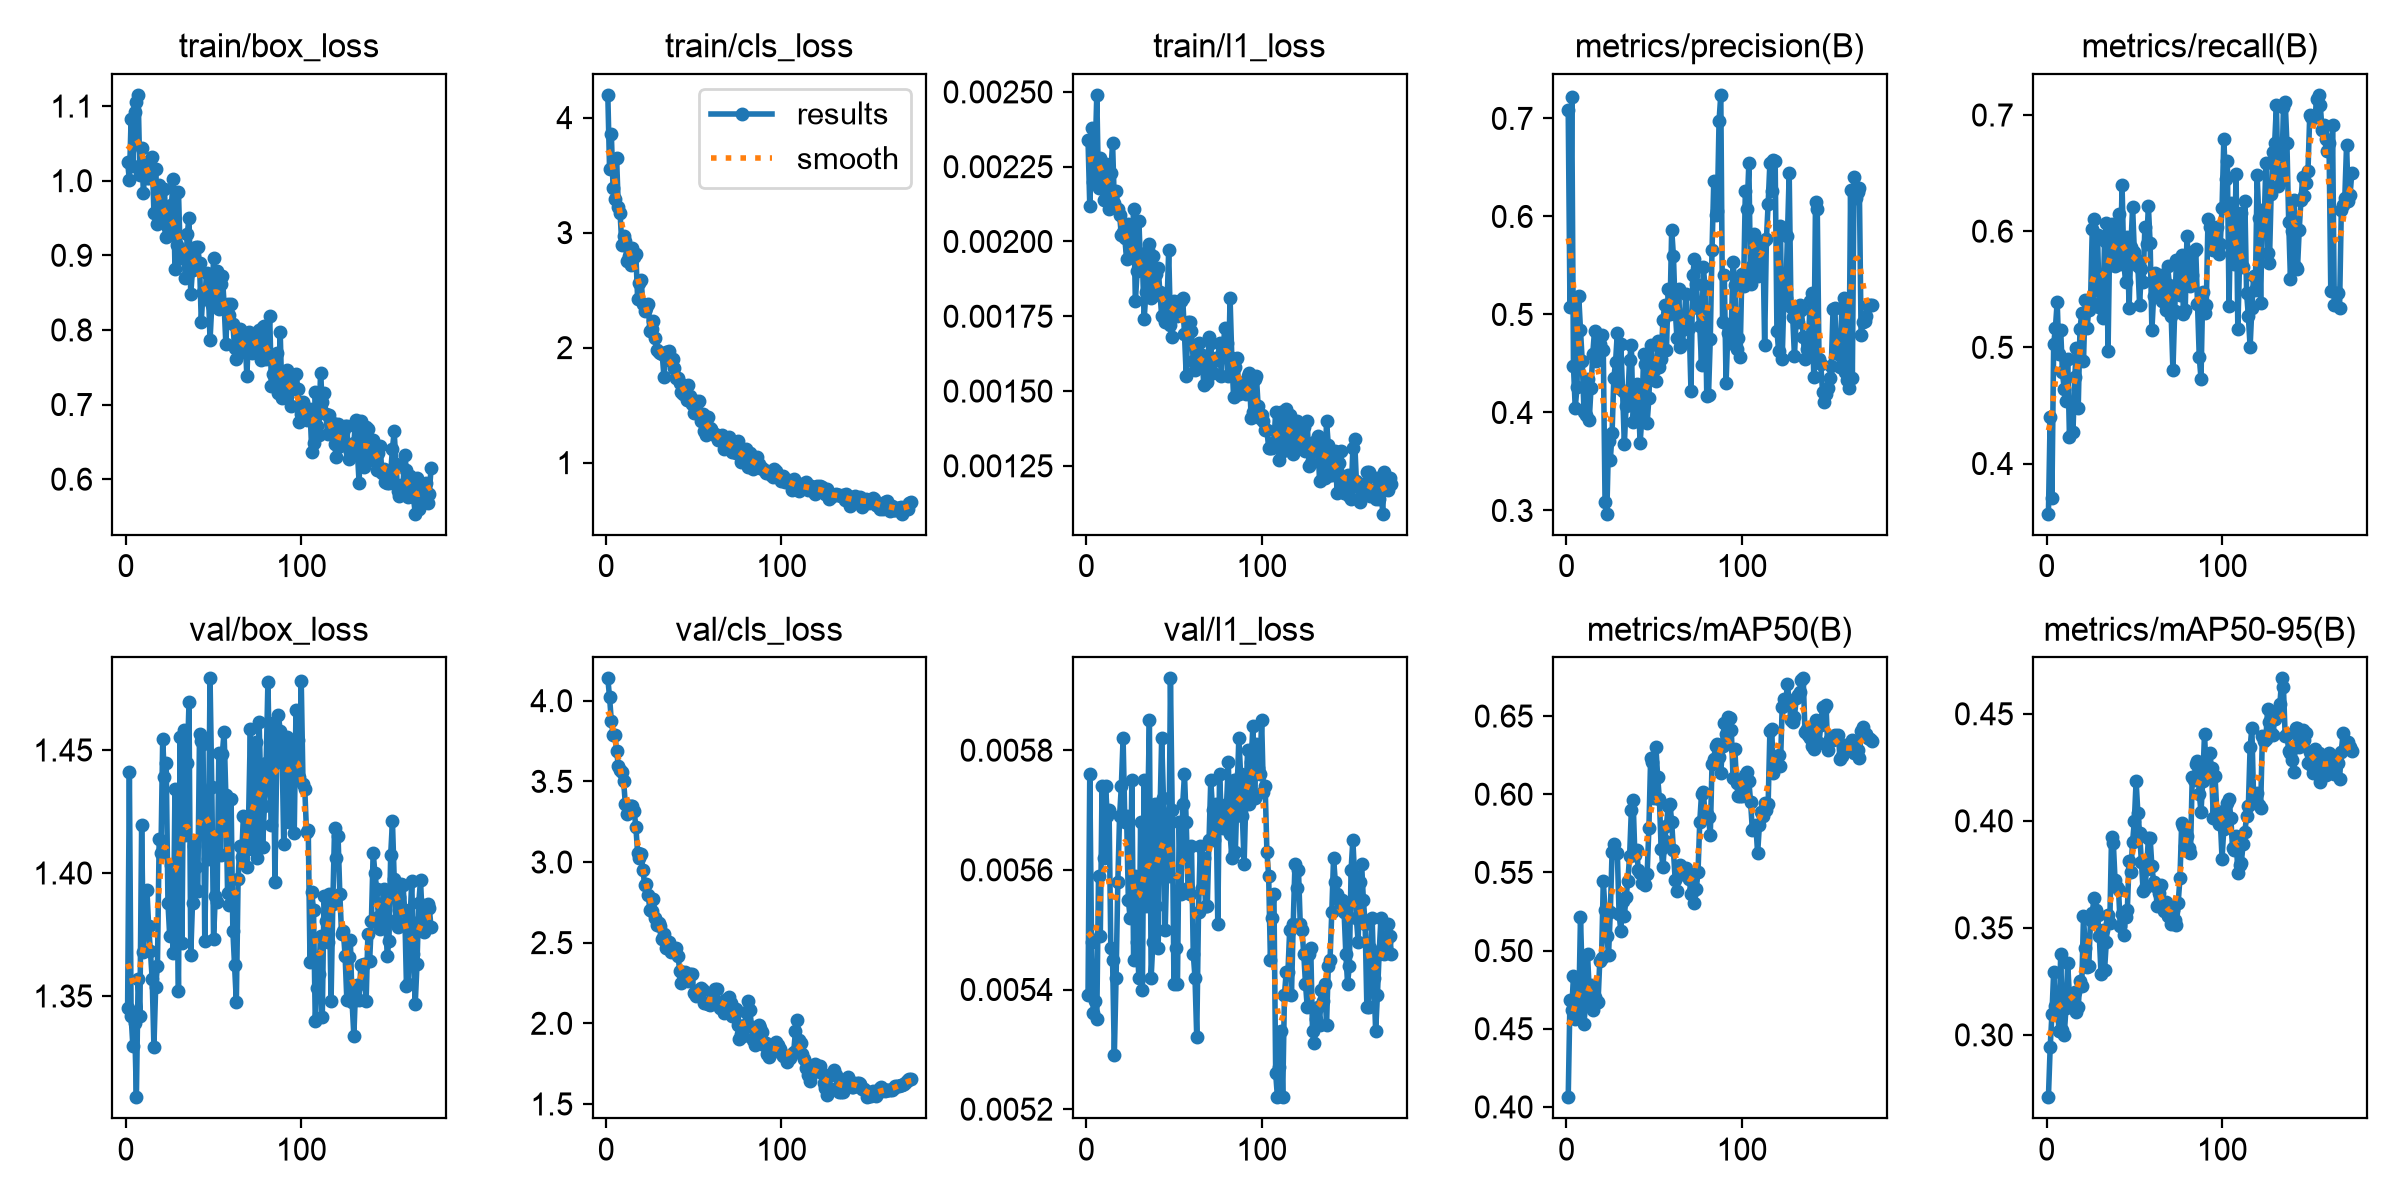
ตัว อย่าง ที่ อยู่ ข้าง ล่าง นี้ ใช้ ฉบับ แปล ต่าง ๆ ที่ พิสูจน์ แล้ว ว่า ได้ ผล งาน นี้. โมเดลนาโนเป็นจุดเริ่มต้นที่ปลอดภัยที่สุด สําหรับการตรวจสอบอย่างต่อเนื่อง ใช้ 640 px สําหรับวัตถุขนาดใหญ่ และ 960 px เมื่อเป้าหมายที่สําคัญมีขนาดเล็ก
python3 -m venv .venv
source .venv/bin/activate
python -m pip install --upgrade pip
pip install ultralytics==8.4.138 onnx==1.22.0 \
onnxruntime==1.29.0 onnxslim==0.1.96| พารามิเตอร์ | ค่าเริ่มต้น | ทําไม |
|---|---|---|
model | YOLO26n | มีขนาดเล็กและเร็วพอสําหรับการตีครั้งแรก |
imgsz | 960 / 640 | ใช้ 960 สําหรับเป้าหมายขนาดเล็ก; ใช้ 640 เมื่อเป้าหมายมีขนาดใหญ่หรือความเร็วมีความสําคัญมากขึ้น |
epochs | 200 | เพดานที่ใจกว้าง ในขณะที่การหยุดเร็วขึ้น สามารถเสร็จเร็วขึ้น |
patience | 40 | การ หยุด หลัง จาก ได้ รับ การ พิสูจน์ แล้ว ยัง ไม่ ดี ขึ้น สําหรับ 40 ยุค. |
batch | 8 | ลดเหลือ 4 หรือ 2 หากหน่วยความจําหมด เพิ่มขึ้นหลังจากวัด |
device | mps / 0 / cpu | ซิลิกอนแอปเปิลใช้ mps, NVIDE ใช้ 0 และเครื่องจักรใด ๆ ก็สามารถใช้ cpu ได้ |
workers | 4 | จุดเริ่มต้นแบบอนุรักษ์นิยม |
seed | 42 | ทํา ให้ การ เปรียบ เทียบ ข้อมูล และ การ ฝึก อบรม ง่าย ขึ้น. |
close_mosaic | 15 | ปิดการใช้งานโมเสคใกล้ที่สุด ยุคสุดท้ายจึงเห็นภาพธรรมชาติมากขึ้น |
from ultralytics import YOLO

model = YOLO("yolo26n.pt")
model.train(
    data="dataset/data.yaml",
    imgsz=960,
    epochs=200,
    patience=40,
    batch=8,
    device="mps",  # NVIDIA: 0 · CPU: "cpu"
    workers=4,
    seed=42,
    close_mosaic=15,
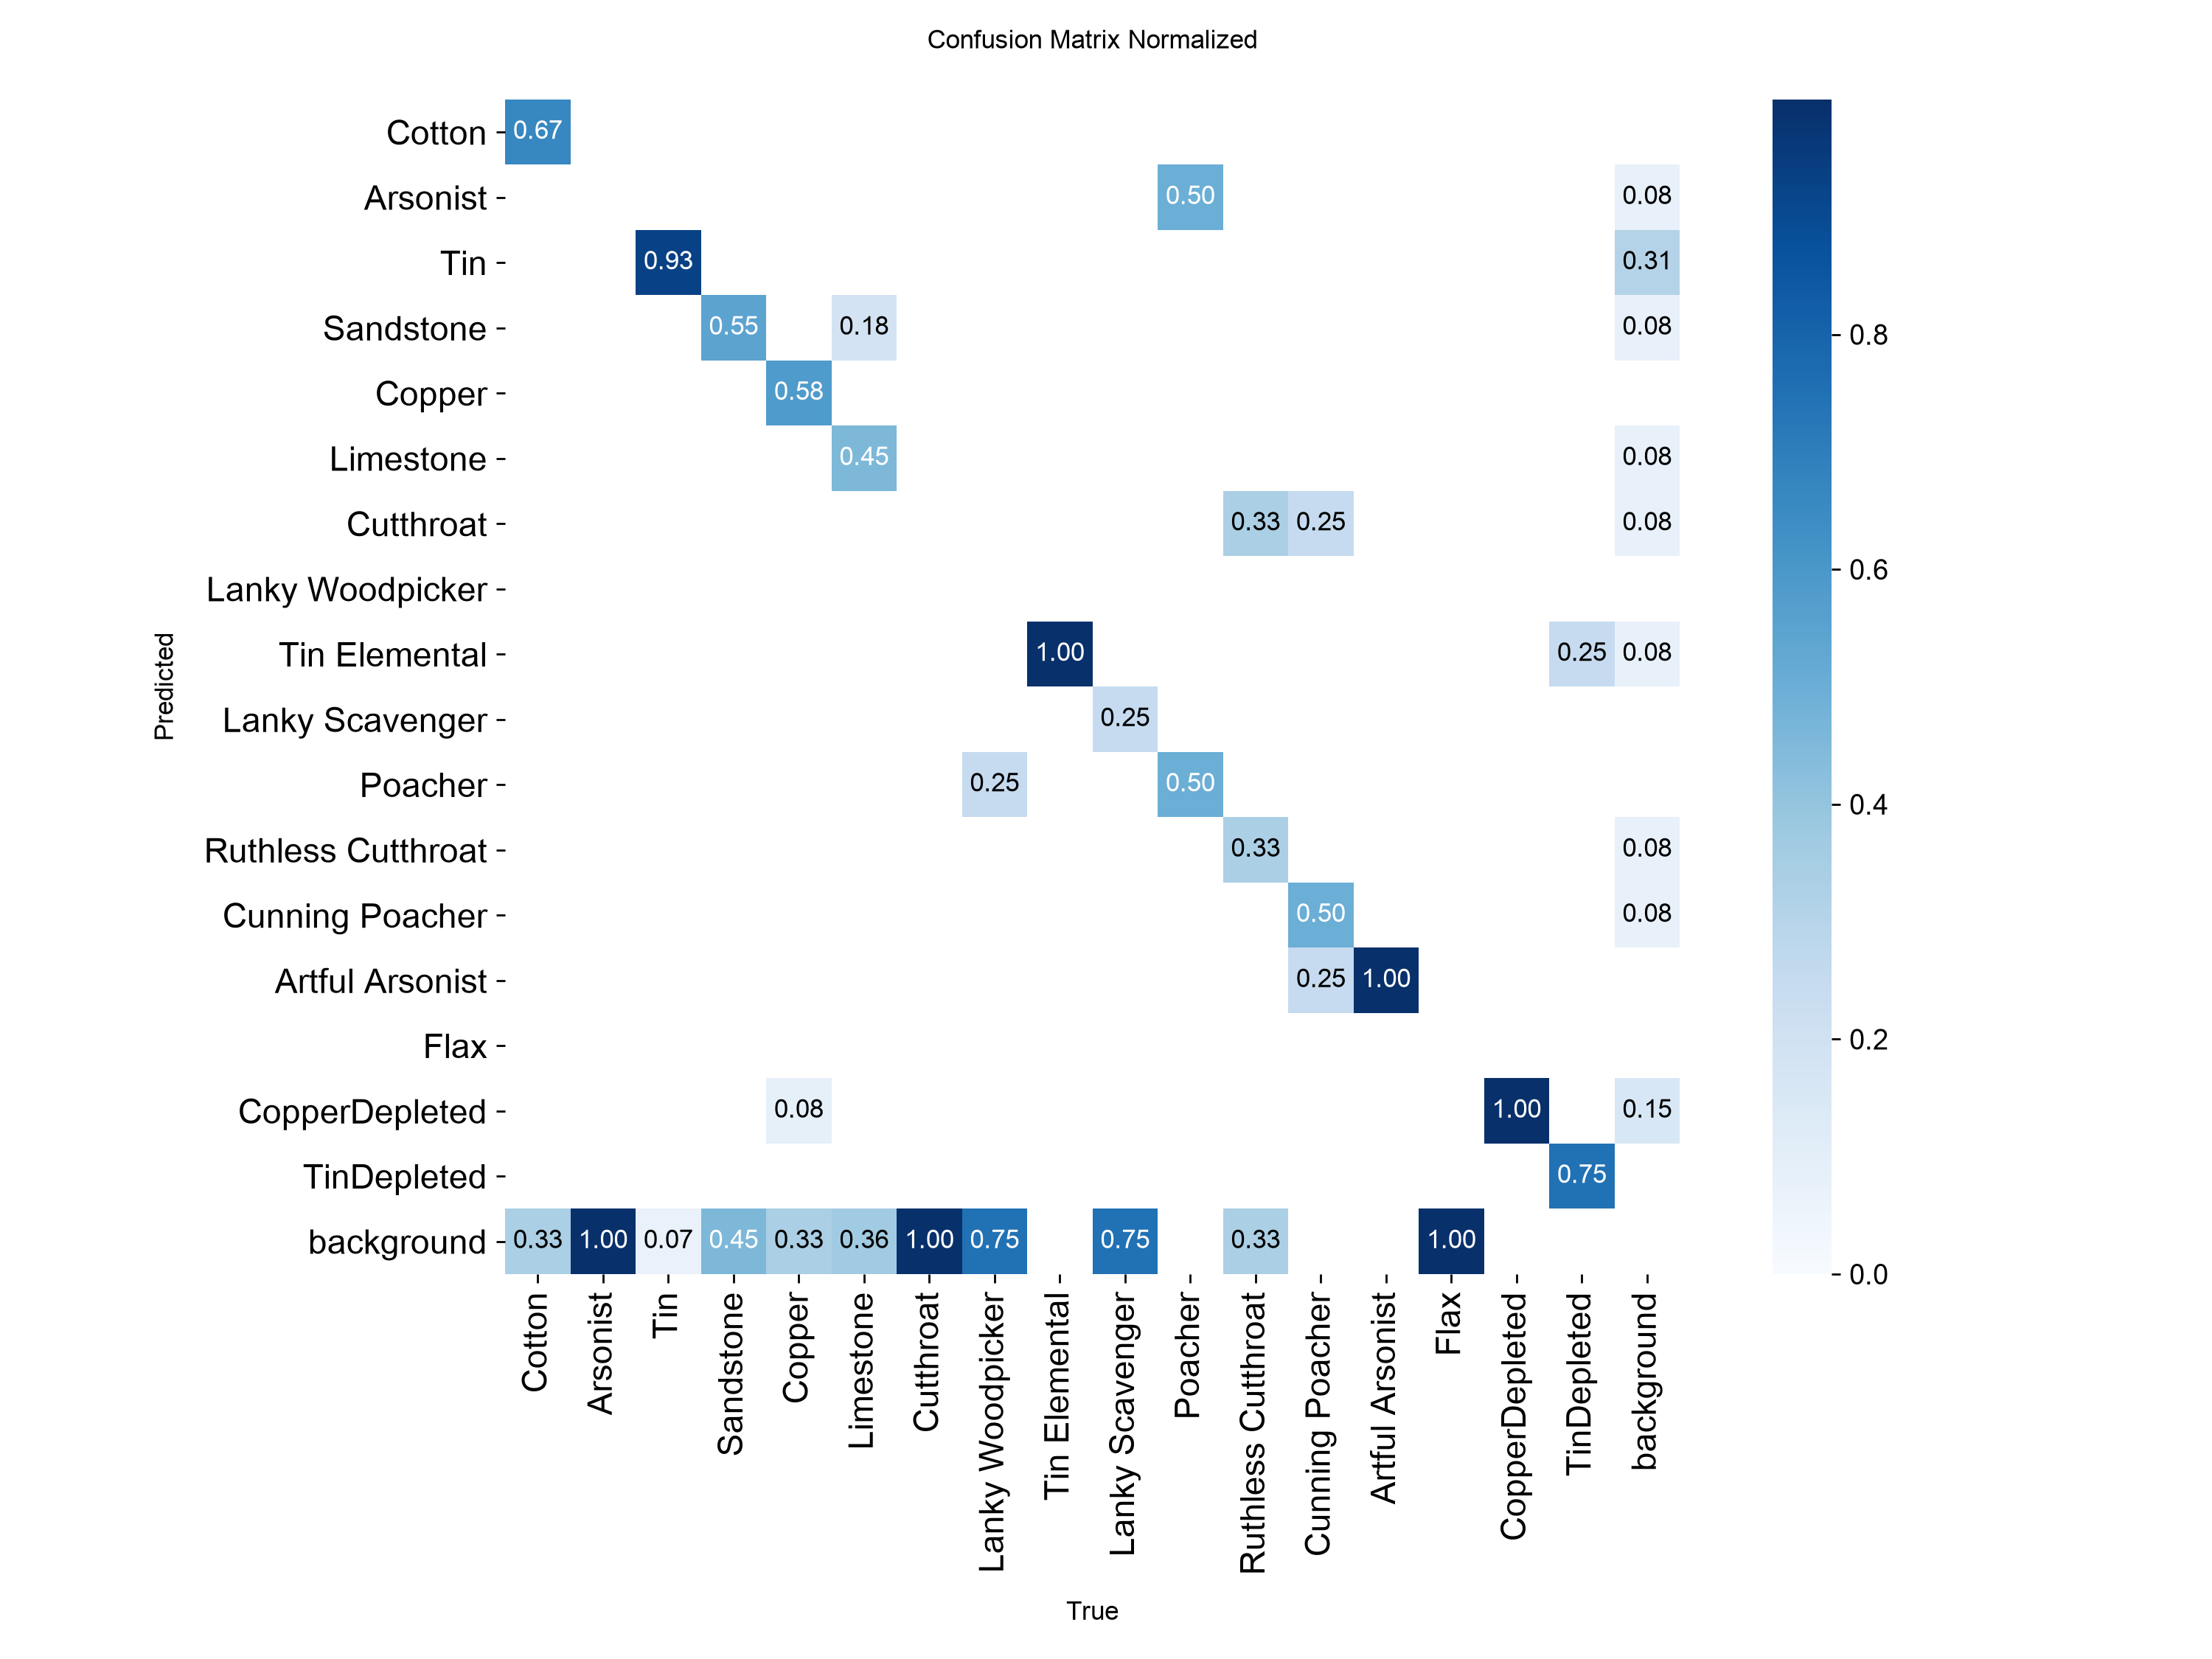
)ใช้ จุด ตรวจ ที่ ดี ที่ สุด ตรวจ สอบ คํา ทํานาย บน จอ ที่ มอง ไม่ เห็น และ ทบทวน แต่ ละ ชั้น ต่าง กัน. คะแนนสูงสุดทั่วโลกสามารถซ่อนชนชั้นที่อ่อนแอ
LaiCai นําเข้า ONNX ไม่ใช่แฟ้มฝึก.pt ส่งออกค่านําเข้าแบบคงที่ของ NCHW RPG, ชุด 1, ลอย32 หรือ ลอยมา16, และข้อมูลดิบหนึ่งต่อหนึ่งหลายครั้ง ดังนั้น LaiCai สามารถนําไปใช้กรองความมั่นใจและ NMS (RGB · float32 · float16)
from ultralytics import YOLO

model = YOLO("runs/detect/train/weights/best.pt")
model.export(
    format="onnx",
    imgsz=960,
    batch=1,
    dynamic=False,
    simplify=True,
    nms=None,
)เลือกไดเรกทอรีเองในไลบรารีโมเดลของ LaiCai ไดเร็กทอรีต้องบรรจุแฟ้มปรับแต่ง. json และ ONNX ที่มีชื่อตามแฟ้มต้นแบบ IDs คลาสจะต้องเริ่มต้นที่ 0 และยังคงต่อเนื่อง (config.json · modelFile)
game-objects/
├── config.json
└── model.onnx{
"id": "game-objects-v1",
"name": "Game Objects v1",
"type": "yolo",
"modelFile": "model.onnx",
"outputFormat": "raw_yolo_no_objectness",
"id2label": {
"0": "Copper",
"1": "CopperDepleted",
"2": "Wood",
"3": "Monster"
},
"label2id": {
"Copper": 0,
"CopperDepleted": 1,
"Wood": 2,
"Monster": 3
}
}หาก Lai กล่าวว่าปรับแต่ง.json ขาดหายไปหรืออ่านไม่ได้ คุณเลือกแฟ้ม ONX หรือโฟลเดอร์ที่ยังไม่สมบูรณ์ นําเข้าไดเร็กทอรีต้นแบบที่สมบูรณ์ และแน่ใจว่าหมายเลข id2id จะกําหนดทุกคลาส (ONNX · config.json · id2label · label2id)
เปิดLaiCai Flowสืบค้นไปยังไลบรารีแบบ Model, นําเข้าไดเร็กทอรีที่เตรียมไว้แล้ว และยืนยันได้ว่ารุ่นนี้ถูกทําเครื่องหมายให้ใช้ร่วมกันได้ ก่อนที่จะใช้ในภาพ ตรวจสอบ (vision.detect)
บันทึกภาพต้นฉบับYOLOฉลาก รายชื่อชั้นเรียน ข้อมูล แยมเมล คําสั่งฝึก และที่ดีที่สุดด้วยกัน แฟ้มเหล่านี้เป็นแหล่งข้อมูลของข้อมูลต่าง ๆ ของคุณ ซึ่งส่งออก ONX อย่างเดียวไม่เพียงพอสําหรับการลองใหม่ที่เชื่อถือได้ (ONNX · data.yaml · best.pt)
ไม่ ติดแท็กชุดใหม่, ส่งออกไปยังมัน แล้วรวมมันเข้ากับชุดข้อมูลเก่าที่บันทึกไว้ออฟไลน์ นําข้อมูลเก่ากลับมาใช้ใหม่ เมื่อคุณต้องการแก้ไขหมายเหตุประกอบเก่าเท่านั้น
ใช่ แต่จะเพิ่มเข้าไปหลังจากคลาสที่มีอยู่แล้ว แล้วทําการส่งออกใหม่โดยใช้ชื่อคลาส แล้วทบทวนข้อมูลทั้งหมด เพื่อให้รุ่นเก่ายังคงแสดง
ทั้งสองรัฐมีลักษณะคล้ายคลึงกัน และแบบจําลองไม่ได้เรียนรู้ความแตกต่าง เพิ่มคลาสที่แยกออกจากรัฐ หรือพิสูจน์ตัวอย่างการลบ แล้วกลับมาทบทวนเมทริกซ์ความสับสน
ไม่ ขีดจํากัด สามารถ แลก เปลี่ยน ความ จํา ให้ ถูก ต้อง แม่นยํา แต่ ไม่ สามารถ เข้า มา แทน ที่ ชั้น เรียน ที่ ขาด ไป, ป้าย ที่ ไม่ เสมอ ต้น เสมอ ปลาย, หรือ ทํา ให้ ตัว อย่าง ใน แง่ ลบ สับสน.
คําสั่งและทางเลือกที่เข้ากันได้ในคู่มือนี้ ได้รับการตรวจสอบกับเอกสารอย่างเป็นทางการในปัจจุบัน และสัญญาแบบไลไซ
หลังจากแบบจําลองเข้ากันได้ ใช้วิสัยทัศน์ ตรวจสอบเลือกคลาส, ขีดจํากัด, และขอบเขตหน้าจอ แล้วเชื่อมต่อความสําเร็จหรือเส้นทางล้มเหลวไปยังการกระทําฟลอว์ถัดไป (vision.detect)